聚焦工业物料取放与搬运场景,科曼具身智能机器人精准适配各类工业搬运作业需求。采用国际先进视觉算法,精度达到 0.5mm,并通过数字孪生与多模态交互技术支持自然语言和语音交互;首次训练并部署端到端 VLA 模型,根本性解决机器人在陌生环境下执行长时序任务的动作规划流畅度问题,在国内率先实现具身智能的产业化落地。
产品实拍
科曼具身智能机器人现场作业实录
视频:科曼具身智能机器人在工业现场执行物料取放与搬运作业的全过程。

01
产品定位
面向工业物料取放与搬运的具身智能机器人
聚焦工业物料取放与搬运场景,精准适配各类工业搬运作业需求,从工件取放到工位之间的物料转运,均由机器人自主完成。
通过数字孪生与多模态交互技术,支持自然语言与语音交互,像交代同事一样向机器人下达任务。
环境感知→
意图理解→
动作规划→
取放执行
02
一机两用
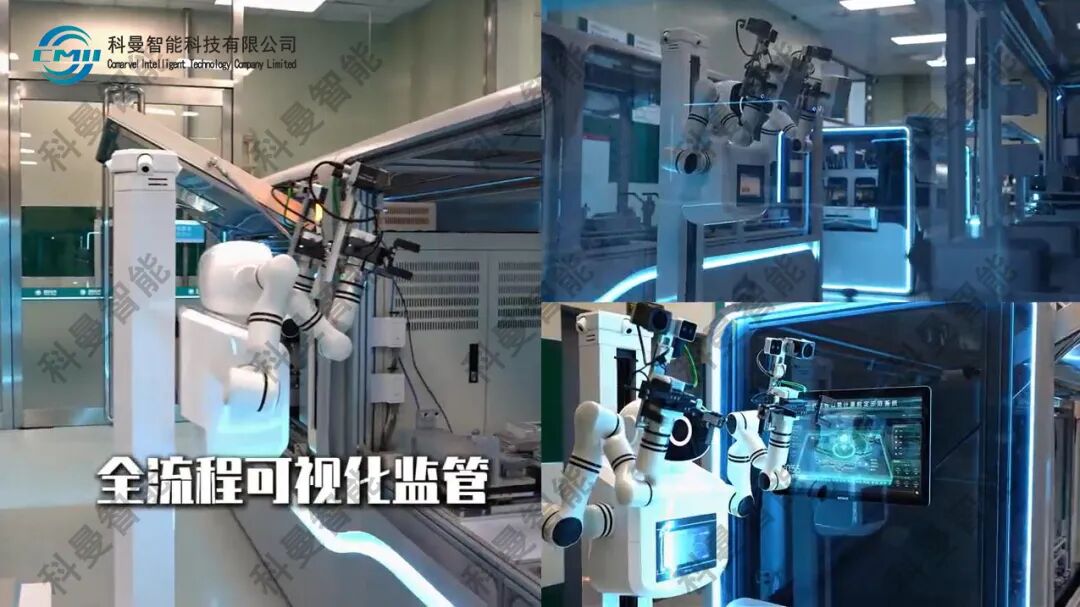
非工作时间,自动转为巡检模式
该机器人在非工作时间可以自动转为巡检模式,成为巡检机器人,对工作现场环境进行可视化监管与故障处理。
生产时段承担物料取放与搬运,非生产时段承担现场可视化监管与故障处理,一台设备覆盖两种作业角色。
具身智能 · 产业落地
从复杂工业场景下的意图识别与环境理解,到陌生环境中长时序任务的流畅规划,科曼在国内率先实现具身智能的产业化落地。让机器人真正理解现场、自主作业,让智能技术在工业场景中创造价值。