在生产、运营等场景中,设备巡检是一项必不可少的工作。面对面积较大的作业区域、数量众多的设备,以及复杂多变的现场环境,人工巡检往往意味着更高的时间成本和人力投入。

从“故障后处理”走向“故障前预防”
传统巡检更多是在“发现问题”。当异常已经出现,人员才介入排查和处理。而随着智能感知、机器人和数字化技术的发展,巡检正在发生改变:从“人找故障”,走向“机器感知风险”;从“故障后处理”,走向“故障前预防”。
真正实现让设备状态看得见、管得住、早发现。不同的生产环境,对机器人巡检方式有着不同要求——科曼智能提供“轮式巡检机器人”与“挂轨式巡检机器人”两种形态。
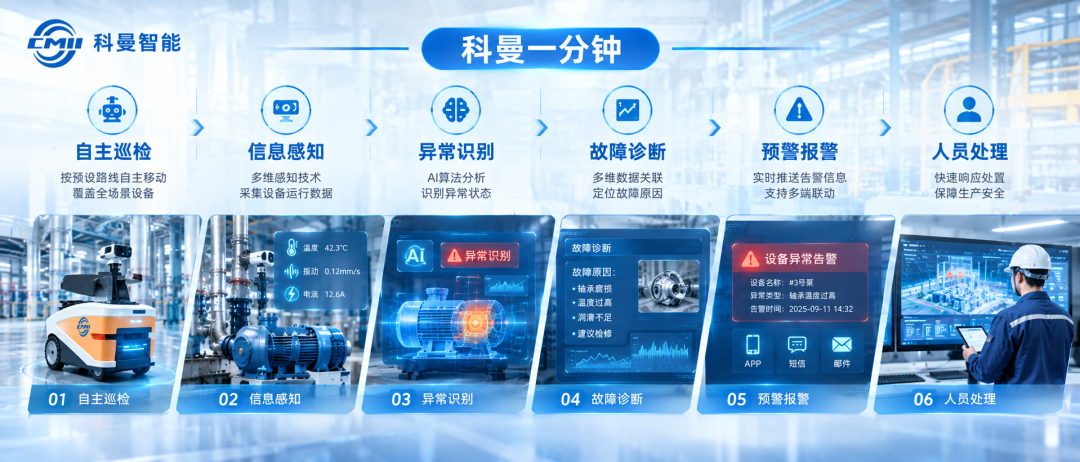
一台机器人,如何完成巡检?
科曼智能巡检机器人通过信息感知能力,在进入生产、运营等不同场所时,对现场设备及环境进行持续监测,并根据预设任务完成巡检、探测、监控等工作。当发现异常情况时,系统可以进一步进行故障诊断,并根据实际情况进行预警、报警。
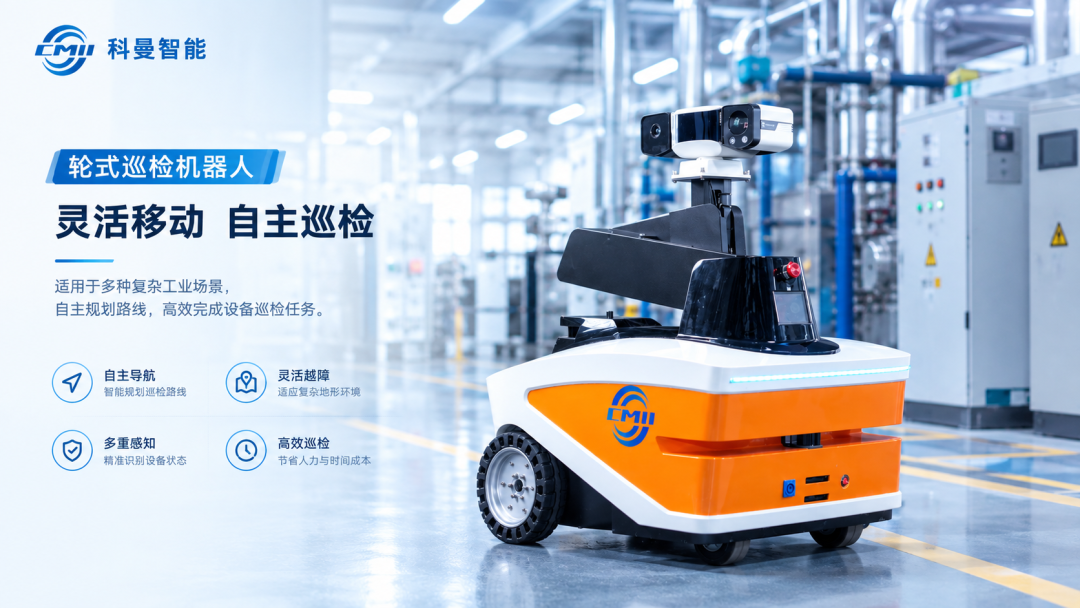
灵活移动,让巡检路线不再受限
轮式巡检机器人最大的特点,是灵活。通过自主移动和路径规划,机器人可以根据实际场景规划巡检路线,在不同区域之间自主移动,按照预设任务完成巡检,根据实际需求调整巡检路径。适合生产车间、工业厂区、能源场站、设备机房等多种场景。当现场环境、巡检区域或任务需求发生变化时,也能够通过路线规划进行相应调整,让机器人“走得更远”,也让巡检更加灵活。
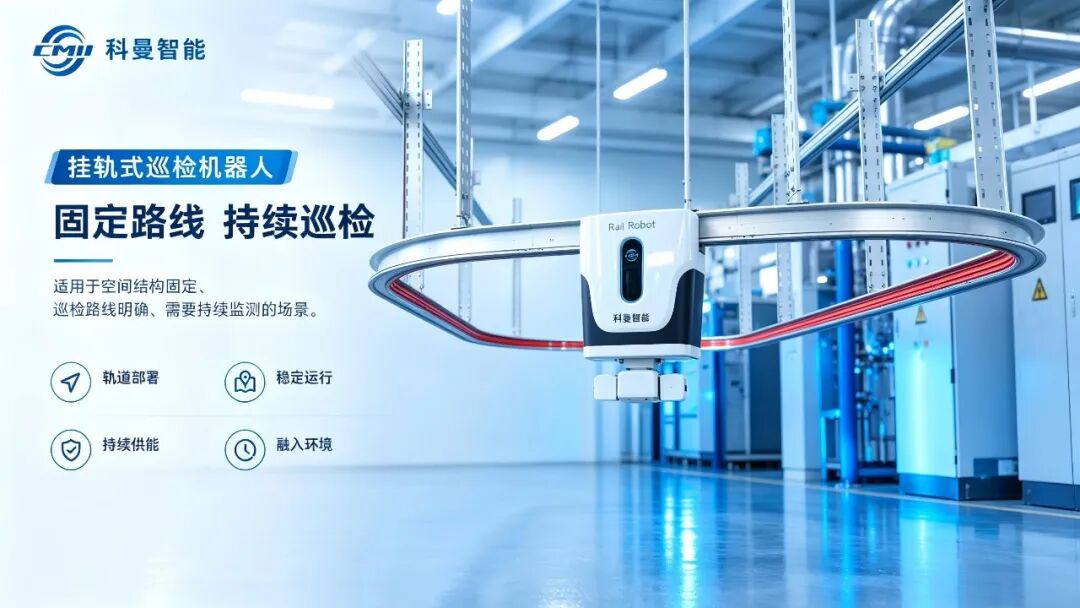
沿轨运行,让巡检更加稳定、高效
对于巡检路线相对固定、需要持续监测的场景,挂轨式巡检机器人则提供了另一种解决思路。通过在现有环境基础上进行吊顶式轨道部署,机器人沿预设轨道运行,对指定区域和设备进行巡检。轨道化运行让机器人的巡检路径更加明确,同时减少地面空间对运行的影响,并通过持续供能保障机器人长时间稳定运行,避免充电对巡检任务的影响。尤其适用于空间结构相对固定、巡检路线明确、需要持续巡检的应用场景。不改变生产逻辑,让智能巡检融入原有环境。
对于生产和运营场所来说,巡检的意义从来不只是“今天有没有把设备检查一遍?”更重要的是:能不能更早发现异常?能不能提前识别风险?能不能在故障发生之前采取措施?这也是智能巡检机器人真正的价值所在。科曼智能,以机器人与数字化技术,助力生产与运营场景实现智能化升级。让巡检更智能,让管理更主动。